
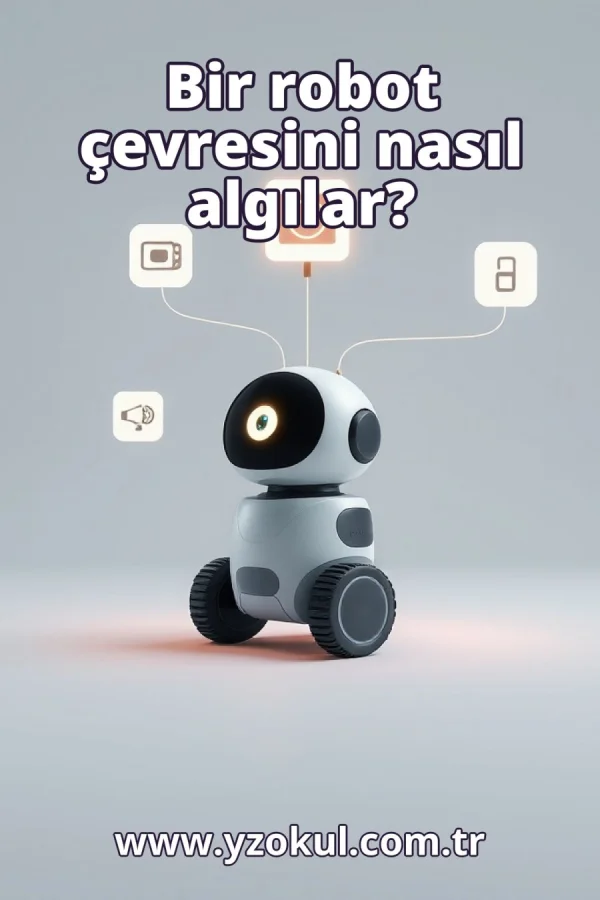
Bir robot çevresini nasıl algılar?
www.yzokul.com.tr
- Kategori Yapay Zekâ Kaynakları
- Biçim PDF
- Boyut 6,2 MB
- Eklenme 01.11.2026
- Görüntülenme 2
Bu kitap, bir robotun çevresini nasıl algıladığı sorusunu yanıtlar. Sıfırdan başlayarak yeni başlayanlara uygun bir yol izler. Robot, kamera, mesafe ölçer ve dokunma sensörü gibi robot sensörlerinden veri toplar. Yazılım daha sonra bu ölçümleri işleyerek bir engelin ne kadar uzakta olduğu gibi yararlı bilgiler çıkarır. Kitap ayrıca sensörlerin kusurlu olduğunu ve sensör gürültüsü ile ölçüm hataları üretebileceğini, birkaç kaynağı birleştirmenin bu belirsizliklerin bir kısmını azaltabileceğini açıklar.
Kitabı Oku
PDF görünmüyorsa buradan yeni sekmede açın.
Kitaptan Bir Bölüm
Bir robot çevresini nasıl algılar? www.yzokul.com.tr
Şu soruyu okudun: bir robot çevresini nasıl algılar? Kısa yanıt, sensörlerin veri topladığı ve yazılımın bu veriyi yararlı bilgiye dönüştürdüğüdür. Algılama, anlamayla değil ölçümlerle başlar. Örneğin, bir odadaki robot, çevresinde ne olduğunu bilebilmeden önce sayılar ve görüntüler toplar. 1
Algılamak, robotun çevresinde ne olduğunu bulmak demektir. Robot bir insan gibi görmez veya hissetmez; yalnızca ölçümler alır. Bu ölçümler onun dış dünyayla tek bağlantısıdır. Örneğin, bir robot bir sandalyeyi sandalye olarak görmez; belirli bir mesafede bir nesne olabileceğini gösteren sayılar alır. 2
Bir robotun dünya hakkında herhangi bir şey öğrenmesi için sensörlere ihtiyacı vardır. Sensörler olmadan çevresi hakkında hiç verisi olmaz. Sensörler, ışık, mesafe veya temas gibi şeyleri algılayan donanım parçalarıdır. Örneğin, hiç sensörü olmayan bir robot bir duvarın yakın mı uzak mı olduğunu söyleyemez; üzerinde çalışacak hiçbir bilgisi yoktur. 3
Bir kamera sensörü, robotun önünde ne olduğunun bir görüntüsünü yakalar. Görüntü yalnızca veridir, henüz anlama değildir. Yazılımın okuyabileceği küçük renk değerlerinden oluşan bir ızgaradır. Örneğin, bir kamera önünde parlak bir dikdörtgen kaydedebilir, ancak yazılım görüntüyü işleyene kadar robot bunun bir kapı olduğunu bilmez. 4
Bir mesafe ölçer bir sinyal gönderir ve geri dönmesinin ne kadar sürdüğünü ölçer. Bu, bir şeyin ne kadar uzakta olduğuna dair bir sayı verir. Sinyal ses veya ışık olabilir ve zaman gecikmesi mesafeyi söyler. Örneğin, sinyal hızlı dönerse robot bir engelin yakın olduğunu bilir; daha uzun bir gecikme engelin daha uzakta olduğu anlamına gelir. 5
Bir dokunma sensörü, robot bir şeye çarptığında tepki verir. Robota temasın gerçekleştiğini söyler, ama daha fazlasını değil. Nesnenin ne olduğunu veya çarpmadan önce ne kadar uzakta olduğunu söyleyemez. Örneğin, bir tampondaki dokunma sensörü bir çarpmayı bildirir ve robot ardından durabilir veya geri gidebilir. 6
Sensörlerden gelen ölçümler robotun yazılımına akar. Yazılım, sayılar ve görüntülerle çalışan kısımdır. Robotun içindeki bir bilgisayarda çalışır ve verilere kurallar uygular. Örneğin, yazılım bir mesafe değeri ve bir kamera görüntüsü alır ve bunları çevrenin yararlı bir resmine dönüştürmeye başlar. 7
Ham ölçümleri tek başına kullanmak zordur. Yazılım bunları işler ve çevre hakkında kullanılabilir bilgi çıkarır. İşleme, verileri temizlemek, birleştirmek ve yorumlamak demektir. Örneğin, bir dizi mesafe sayısı tek ve net bir ifadeye dönüştürülebilir: yaklaşık bir metre ileride bir engel var. 8
Yazılım, mesafe ölçümlerini net bir sonuca dönüştürür: öndeki engel ne kadar uzakta. Bu, somut ve kullanılabilir bir bilgi parçasıdır. Kararlı bir sayı elde etmek için birkaç okumayı ortalamasını alabilir. Örneğin, mesafe ölçer 1,02, 0,98 ve 1,00 metre döndürürse yazılım engelin yaklaşık bir metre uzakta olduğunu bildirir. 9
Her sensör biraz yanlış olabilir. Bu nedenle robotun dünya resmi hiçbir zaman tamamen kesin değildir. İyi bir sensörün bile sınırları vardır ve yazılım bunları hesaba katmalıdır. Örneğin, gerçek mesafe 1,00 metre iken bir mesafe ölçer 1,05 metre okuyabilir, bu yüzden robot ölçümlerini yaklaşık olarak ele almalıdır. 10
Hiçbir şey değişmese bile okumalar biraz dalgalanabilir. Ölçümlerdeki bu rastgele salınıma sensör gürültüsü denir. Gürültü, sensörün içindeki ve dışındaki birçok küçük nedenden kaynaklanır. Örneğin, hareketsiz bir duvara yönelen bir mesafe ölçer arka arkaya 1,00, 1,03 ve 0,97 metre döndürebilir; bu değişim sensör gürültüsüdür. 11
Bazı hatalar sabittir; örneğin her zaman biraz fazla uzak okuyan bir mesafe ölçer gibi. Bunlar rastgele gürültüden farklı olarak ölçüm hatalarıdır. Sabit bir hata tüm okumaları aynı yöne kaydırır. Örneğin, ölçer her zaman beş santimetre ekliyorsa robot bu sapmayı çıkarmayı öğrenebilir, ama önce bu örüntüyü fark etmelidir. 12
Robot bir kamerayı ve bir mesafe ölçeri birlikte kullanabilir. İki kaynak uyuştuğunda robot algıladığı şey konusunda daha emin olabilir. Uyuşma, her iki kaynaktan gelen bilginin aynı sonuca işaret etmesi demektir. Örneğin, kamera bir engel gösteriyorsa ve mesafe ölçer yakın bir nesne bildiriyorsa robot gerçekten orada bir engel olduğuna güvenir. 13
Birden çok kaynağı birlikte kullanmak belirsizliğin bir kısmını azaltabilir. Tüm hataları ortadan kaldırmaz, ama robotun resmine daha çok güvenmesine yardımcı olur. Kaynakları birleştirmeye sensör füzyonu denir ve ölçümleri tartıp karşılaştırarak çalışır. Örneğin, kamera emin değilse ama mesafe ölçer netse robot mesafe okumasına daha çok güvenebilir. 14
Bir sensörün her zaman doğru olduğunu veya robotun gerçekten gördüğünü düşünmek gibi yaygın yeni başlayan hatalarını kontrol et. Sensörlerin işlenmesi gereken kusurlu veriler verdiğini unutma. Tek bir okumanın gerçek olduğunu varsayma ve veriyi anlamayla karıştırma. Örneğin, mesafe ölçer sinyali içinden geçtiği için bir robot cam duvarı yanlış değerlendirebilir, bu yüzden sensörün sınırlarını göz önünde bulundurmalısın. 15
Sensörler veri toplar, yazılım bunu kullanılabilir bilgiye dönüştürür ve kaynakları birleştirmek belirsizliğin bir kısmını azaltır. Bir robot çevresini böyle algılar. Algılama, insan benzeri görme veya hissetme değil, ölçüm ve işleme sürecidir. Örneğin, kamera, mesafe ölçer ve dokunma sensörünü birlikte kullanan bir robot çevresinde ne olduğuna dair daha güvenilir bir resim oluşturabilir. 16
Bu bölüm kitaptan alınmış bir önizlemedir (yaklaşık 750 kelime). Devamı için kitabı okuyun ya da PDF'i indirin.
Künye
- Kitap
- Bir robot çevresini nasıl algılar?
- Yazar
- www.yzokul.com.tr
- Kategori
- Yapay Zekâ Kaynakları
- Dil
- Türkçe
- Biçim
- PDF · 6,2 MB
- Sayfa
- 18
- Kelime
- yaklaşık 750
- Yayın
- kaynak.yzokul.com.tr · 01.11.2026
- Erişim
- Ücretsiz okuma ve indirme; kişisel kullanım içindir, hakları yazarına aittir.
Sık Sorulanlar
Bir robot çevresini nasıl algılar? PDF ücretsiz mi?
Evet. Bir robot çevresini nasıl algılar? bu sitede ücretsiz okunur ve indirilir; üyelik ya da ödeme gerekmez.
Bir robot çevresini nasıl algılar? kaç sayfa?
Bir robot çevresini nasıl algılar? 18 sayfadır ve yaklaşık 750 kelime içerir.
Bir robot çevresini nasıl algılar? hangi cihazlarda okunur?
PDF biçimindedir; telefon, tablet ve bilgisayarda tarayıcı içinde okunur, isterseniz indirip çevrimdışı açabilirsiniz.
Bir robot çevresini nasıl algılar? kitabının yazarı kim?
Bir robot çevresini nasıl algılar? kitabının yazarı www.yzokul.com.tr'dır; kitap Yapay Zekâ Kaynakları kategorisinde yer alır.
Benzer Kitaplar
 Yapay zekâ nedir?
www.yzokul.com.tr
 Yerel ve global değişken arasındaki fark nedir?
www.yzokul.com.tr
 Bir uygulama fikri nasıl çalışan bir programa dönüşür?
www.yzokul.com.tr
 Kütüphane nedir?
www.yzokul.com.tr
 Kodun okunabilir olması neden önemlidir?
www.yzokul.com.tr
 Yorum satırı ne işe yarar?
www.yzokul.com.tr